Learning / Navigation
Tiny Recursive Model for Path Planning
- What I built
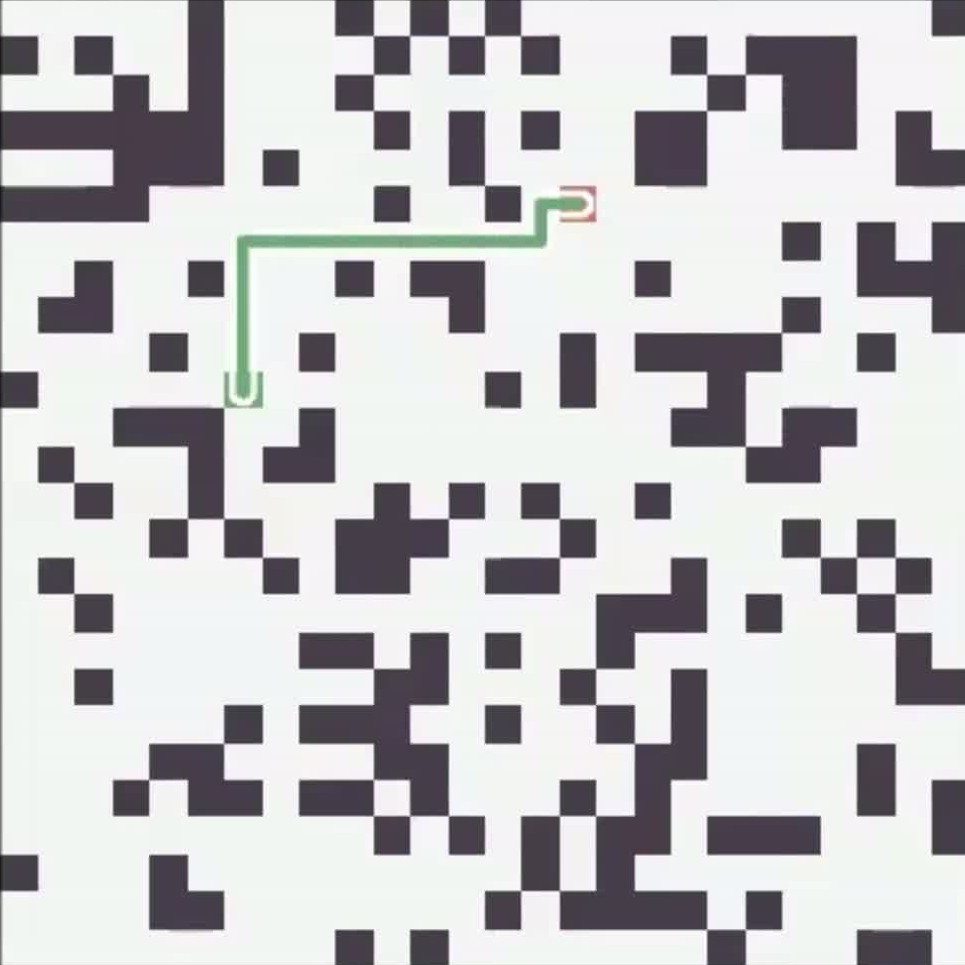
- I built a recursive transformer for occupancy-grid path planning.
- My contribution
- I evaluated path success, route optimality and latency against A* and parameter-matched CNNs.
- Tools
- PyTorch · Transformers
- Scope
- Approximately 1.2M parameters. Grid evaluations, not physical-robot tests.